Definir el entorno
Personas, suelos, clima, acceso, carga y reglas operativas dan forma al problema antes de elegir un robot.
FAMILIA DE PLATAFORMAS
Arquitectura modular para robótica humanoide, móvil y aérea, diseñada para crecer con nuevas formas útiles.
 INTELIGENCIA COMPARTIDA
DE LA NECESIDAD A LA PLATAFORMA
El mapa de plataformas SAIREX es una hoja de ruta de ingeniería, no un catálogo de robots terminados. Partimos del entorno, la tarea física y las personas implicadas. Solo entonces queda clara la forma robótica adecuada.
H-Series explora máquinas a escala humana para espacios, herramientas e interacciones diseñadas para personas. W-Series se centra en el movimiento eficiente por rutas terrestres estructuradas. A-Series aborda el acceso visual a lugares elevados o difíciles. Las tres direcciones están relacionadas, pero cada una tiene su propia mecánica, restricciones de seguridad y trabajo de validación.
Una dirección de inteligencia común puede conectar percepción, planificación, control y registro de resultados. Eso no significa copiar un sistema aún incompleto a todos los cuerpos. Cada plataforma debe demostrar que su hardware y software funcionan juntos para su misión específica.
Personas, suelos, clima, acceso, carga y reglas operativas dan forma al problema antes de elegir un robot.
La arquitectura humanoide, móvil o aérea se elige por el trabajo, no por la novedad visual.
Primero se prueban subsistemas; después, la integración y los ensayos controlados. Las afirmaciones públicas deben seguir a la evidencia.
H1, W-Series y A1 Inspect + Dock siguen siendo líneas de desarrollo. No se han anunciado disponibilidad, especificaciones finales ni fechas de implementación.
Robótica humanoide
Inteligencia física de propósito general, comenzando con el concepto H1.
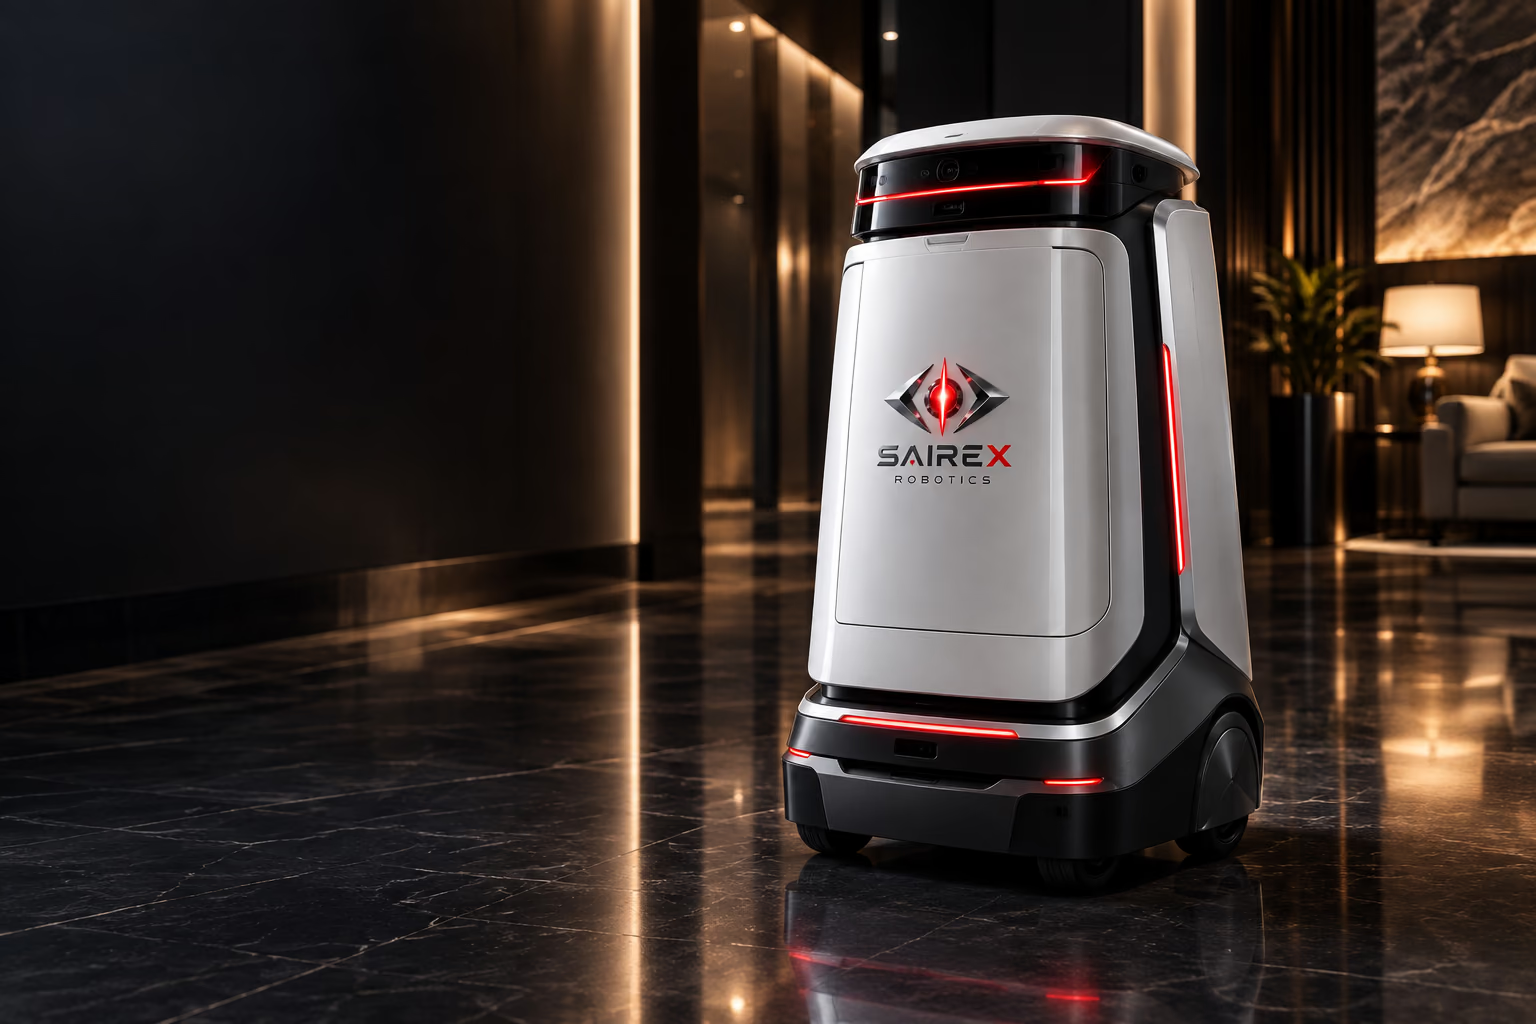
Robótica móvil
Plataformas móviles enfocadas en tareas, comenzando con hotelería y servicio.
Robótica aérea
Sistemas autónomos de inspección, comenzando con A1 Inspect + Dock.
POR QUÉ VARIAS FORMAS
La robótica útil comienza con el entorno y la tarea. Cada plataforma SAIREX tiene una razón clara para existir.
Para entornos, herramientas e interacciones diseñados alrededor de las personas.
Una base estable para rutas repetibles de transporte y servicio.
Acceso visual a lugares elevados o difíciles.
MAPA DE PLATAFORMAS
La familia se organiza según el entorno y el trabajo que cada forma puede servir mejor. Se pueden sumar nuevas formas manteniendo la dirección común.