Defini anviwònman an
Moun, planche, move tan, aksè, chaj ak règ travay fòme pwoblèm nan anvan yo chwazi yon robo.
FANMI PLATFÒM
Achitekti modilè pou robotik imanoyid, sou wou ak ayeryen, fèt pou grandi ak nouvo fòm itil.
 ENTELIJANS KOMEN
SOTI NAN BEZWEN POU RIVE NAN PLATFÒM
Kat platfòm SAIREX la se yon plan jeni, se pa yon katalòg robo ki fini. Nou kòmanse ak anviwònman an, travay fizik la ak moun ki patisipe. Se apre sa nou ka wè ki fòm robo ki pi adapte.
H-Series ap eksplore machin nan echèl moun pou espas, zouti ak entèraksyon ki fèt pou moun. W-Series konsantre sou deplasman efikas sou wout atè ki òganize. A-Series vize aksè vizyèl nan kote ki wo oswa difisil. Twa direksyon yo gen rapò, men chak gen pwòp mekanik, kondisyon sekirite ak travay validasyon pa li.
Yon direksyon entèlijans komen ka konekte pèsepsyon, planifikasyon, kontwòl ak fason pou anrejistre rezilta yo. Sa pa vle di kopye yon sistèm ki poko fini nan tout kalite kò. Chak platfòm dwe montre pyès li yo ak lojisyèl li travay ansanm pou misyon pa li.
Moun, planche, move tan, aksè, chaj ak règ travay fòme pwoblèm nan anvan yo chwazi yon robo.
Yo chwazi achitekti imanoyid, sou wou oswa ayeryen selon travay la, pa pou aparans li.
Yo teste chak pati an premye, apre sa entegrasyon ak esè kontwole. Deklarasyon piblik dwe baze sou prèv.
H1, W-Series ak A1 Inspect + Dock rete direksyon devlopman. Nou poko anonse disponiblite, espesifikasyon final oswa dat deplwaman.
Robotik imanoyid
Entèlijans fizik pou plizyè itilizasyon, kòmanse ak konsèp H1.
Robotik sou wou
Platfòm mobil pou travay presi, kòmanse nan otèl ak sèvis.
Robotik ayeryen
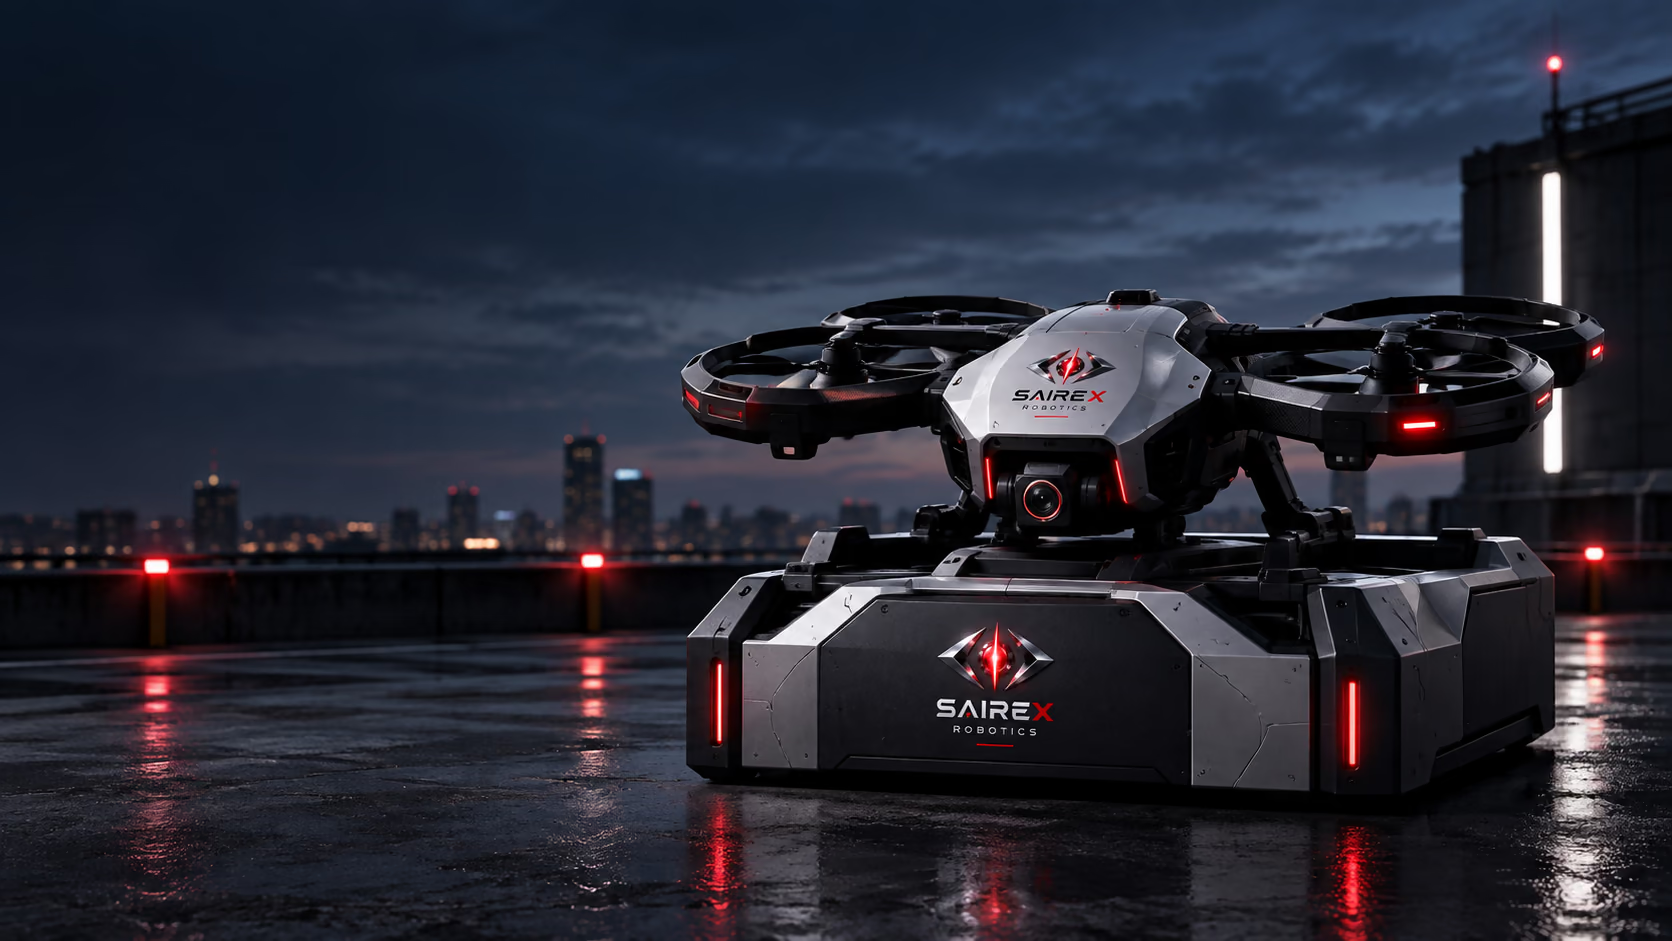
Sistèm enspeksyon otonòm, kòmanse ak A1 Inspect + Dock.
POUKISA PLIZYÈ FÒM
Robotik itil kòmanse ak anviwònman ak travay la. Chak platfòm SAIREX gen yon rezon klè pou egziste.
Pou anviwònman, zouti ak entèraksyon ki fèt pou moun.
Yon baz estab pou transpò ak sèvis sou wout repete.
Aksè vizyèl nan kote ki wo oswa difisil.
KAT PLATFÒM
Fanmi platfòm nan òganize selon anviwònman ak travay chak fòm ka sèvi pi byen. Nou ka ajoute nouvo fòm san chanje direksyon komen an.