Définir l’environnement
Personnes, sols, météo, accès, charge utile et règles d’exploitation façonnent le problème avant le choix du robot.
FAMILLE DE PLATEFORMES
Une architecture modulaire pour la robotique humanoïde, roulante et aérienne, conçue pour accueillir de nouvelles formes utiles.
 INTELLIGENCE PARTAGÉE
DU BESOIN À LA PLATEFORME
La carte des plateformes SAIREX est une feuille de route d’ingénierie, pas un catalogue de robots terminés. Nous partons de l’environnement, de la tâche physique et des personnes concernées. La forme robotique appropriée vient ensuite.
H-Series explore des machines à échelle humaine pour les espaces, outils et interactions conçus autour des personnes. W-Series vise le déplacement efficace sur des parcours terrestres structurés. A-Series répond au besoin d’accès visuel aux zones élevées ou difficiles. Ces directions sont liées, mais chacune possède sa mécanique, ses contraintes de sécurité et son travail de validation.
Une direction d’intelligence partagée peut relier perception, planification, commande et consignation des résultats. Cela ne signifie pas recopier un système inachevé dans chaque corps. Chaque plateforme doit démontrer que matériel et logiciel fonctionnent ensemble pour sa mission propre.
Personnes, sols, météo, accès, charge utile et règles d’exploitation façonnent le problème avant le choix du robot.
L’architecture humanoïde, roulante ou aérienne est choisie pour la mission, pas pour sa nouveauté visuelle.
Les sous-systèmes sont testés avant l’intégration et les essais contrôlés. Les déclarations publiques doivent suivre les preuves.
H1, W-Series et A1 Inspect + Dock restent des axes de développement. Disponibilité, spécifications finales et dates de déploiement ne sont pas annoncées.
Robotique humanoïde
Intelligence physique polyvalente, à commencer par le concept H1.
Robotique roulante
Plateformes mobiles orientées tâches, à commencer par l’hospitalité.
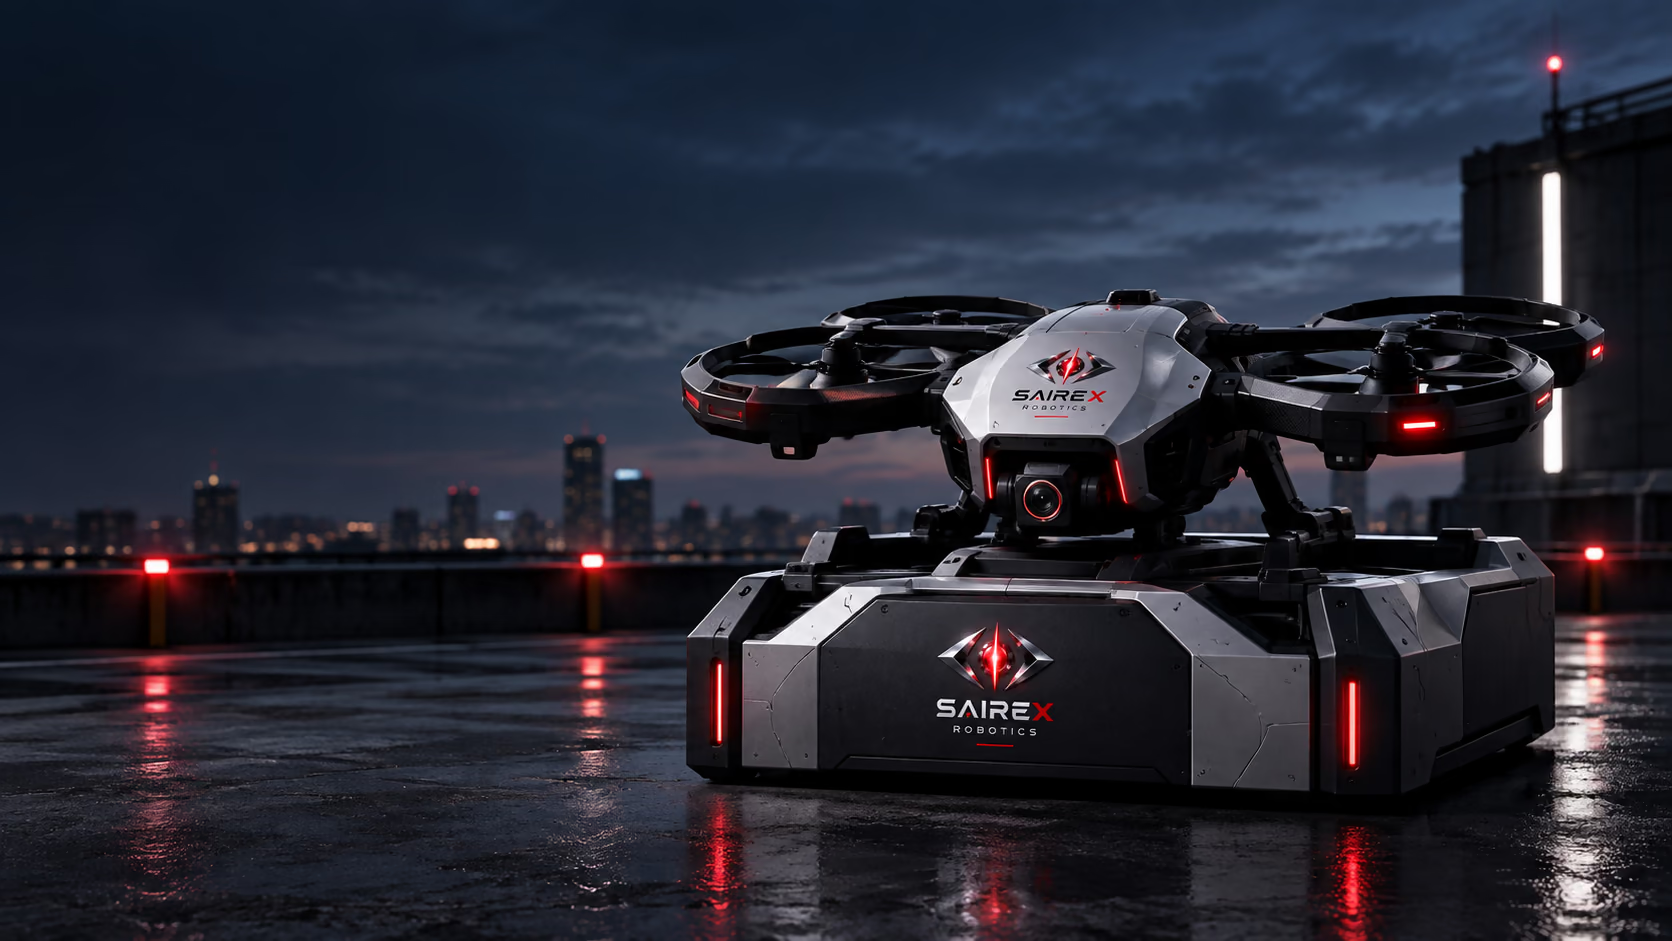
Robotique aérienne
Systèmes d’inspection autonomes, à commencer par A1 Inspect + Dock.
POURQUOI PLUSIEURS FORMES
Une robotique utile commence par l’environnement et la tâche. Chaque plateforme SAIREX a une raison claire d’exister.
Pour les environnements, outils et interactions conçus autour des personnes.
Une base stable pour les parcours répétitifs de transport et de service.
Accès visuel aux lieux élevés ou difficiles.
CARTE DES PLATEFORMES
La famille s’organise selon l’environnement et le travail que chaque forme sert le mieux. De nouvelles formes peuvent rejoindre la direction commune.