外观概念
采用可拆卸防护面板的计划形态;最终几何形状与材料将由运动、散热、维护和冲击测试决定。
H-SERIES · 人形
SAIREX 的旗舰人形机器人概念,用于探索智能机器如何在人类环境中感知、移动与工作。
 CONCEPT VISUAL · FORM SUBJECT TO CHANGE
方向
这里描述的能力是开发目标,而非已确认规格。我们将在原型制造与验证过程中持续更新。
H1 计划形态
完整外壳代表目标视觉方向。首台工程样机预计会保持开放,以便测试结构、关节、执行器、线束、供电与计算单元。
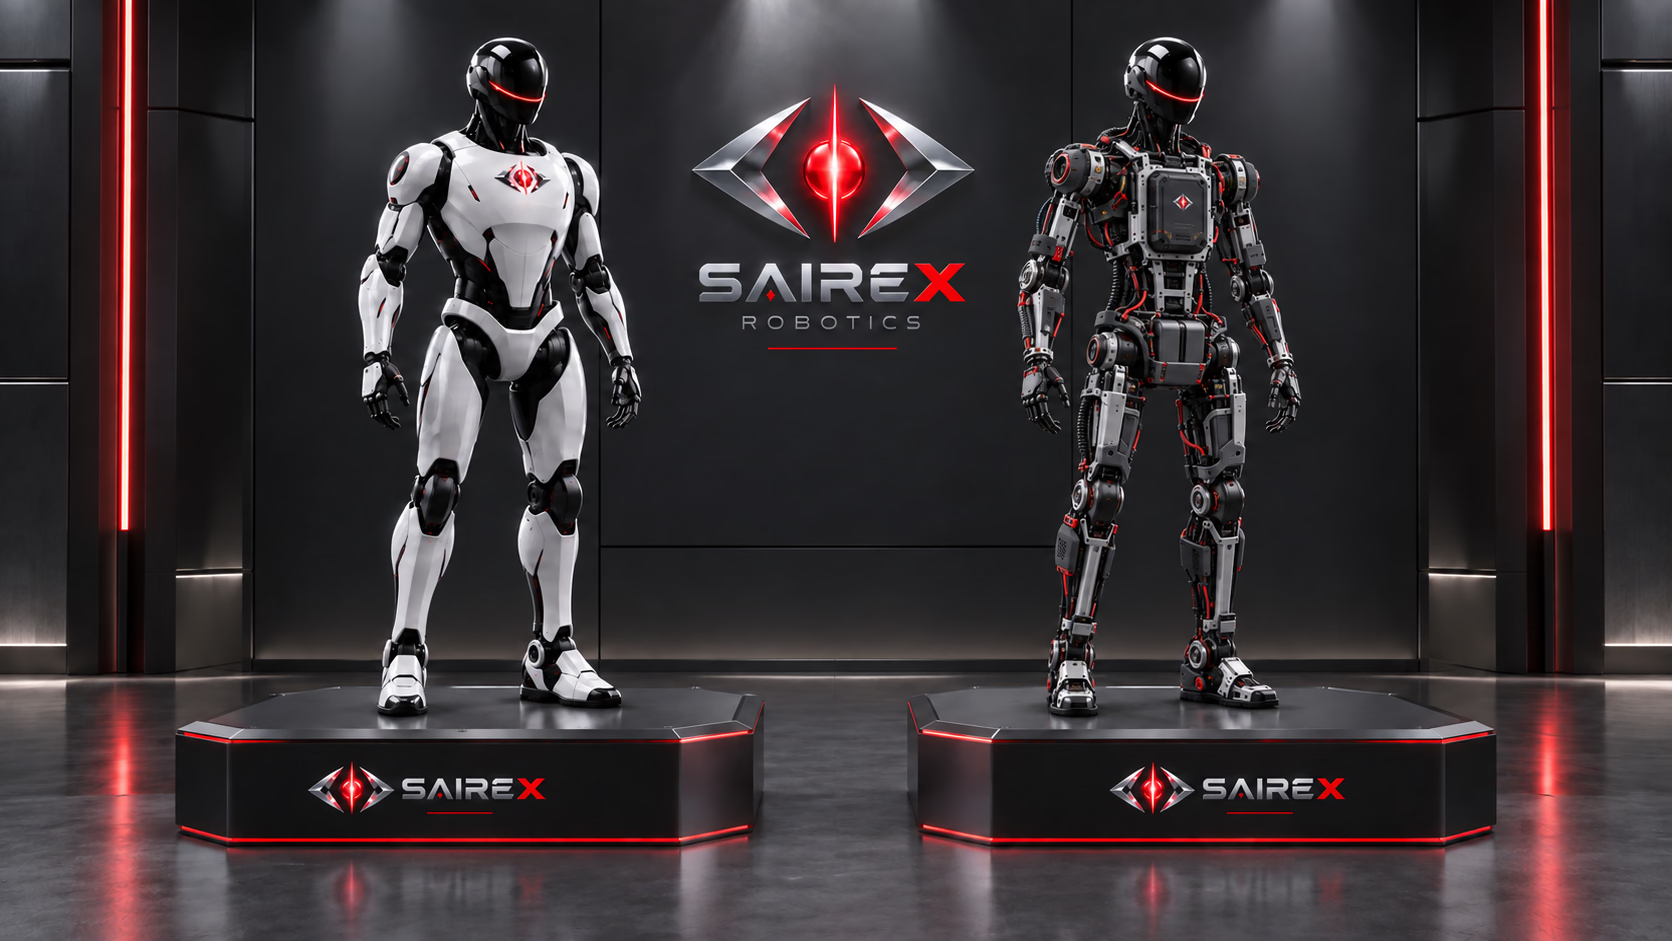
采用可拆卸防护面板的计划形态;最终几何形状与材料将由运动、散热、维护和冲击测试决定。
初步架构:承载金属结构与模块化执行器,配合非承载的 3D 打印聚合物支架、线缆导向件、防护件和测试外罩。
开发路径
系统定义 是当前公开重点。只有当实际工作能够支持相关表述时,后续阶段才会启用。
公开工程重点
早期项目围绕几个基础问题展开。这些是工作方向,并非已经确认的产品规格。
探索感知系统如何定位人员、物体、障碍物和工作区域。
研究人类尺度机体的平衡、协调运动与操作。
将感知、规划与行动连接成可重复的物理流程。
面向人员、物体与空间的多模态理解。
研究稳定、协调的运动与操作。
以模块化方式规划、学习并完成物理任务。
安全、可理解性与符合人体尺度的交互指导产品方向。
Building H1 日志将明确区分已完成工作、进行中开发与未来方向。
关注 H1