定义环境
人员、地面、天气、通行条件、载荷和运行规则,在选择机器人之前共同构成问题。
平台家族
面向人形、轮式与空中机器人的模块化架构,可扩展到更多实用形态。
 共享智能
从需求到平台
SAIREX 平台地图是一份工程路线图,而不是成品机器人目录。我们首先分析环境、物理任务和参与其中的人,再判断哪种机器人形态更合适。
H-Series 探索适用于人类空间、工具和交互方式的人形机器;W-Series 关注在结构化地面路线上的高效移动;A-Series 面向高处或难以接近区域的视觉检查。三个方向相互关联,但各自拥有不同的机械结构、安全限制和验证工作。
共享智能方向可以连接感知、规划、控制和结果记录,但这并不意味着把一套尚未完成的系统直接复制到所有机体。每个平台都必须针对具体任务,分别证明硬件与软件能够协同工作。
人员、地面、天气、通行条件、载荷和运行规则,在选择机器人之前共同构成问题。
人形、轮式或空中架构应根据工作选择,而不是为了追求新奇外观。
先测试子系统,再进行集成与受控试验。公开表述应建立在证据之上。
H1、W-Series 和 A1 Inspect + Dock 仍属于开发方向。可用性、最终规格和部署日期尚未公布。
人形机器人
面向通用物理智能,从 H1 概念开始。
轮式机器人
面向具体任务的移动平台,从酒店服务开始。
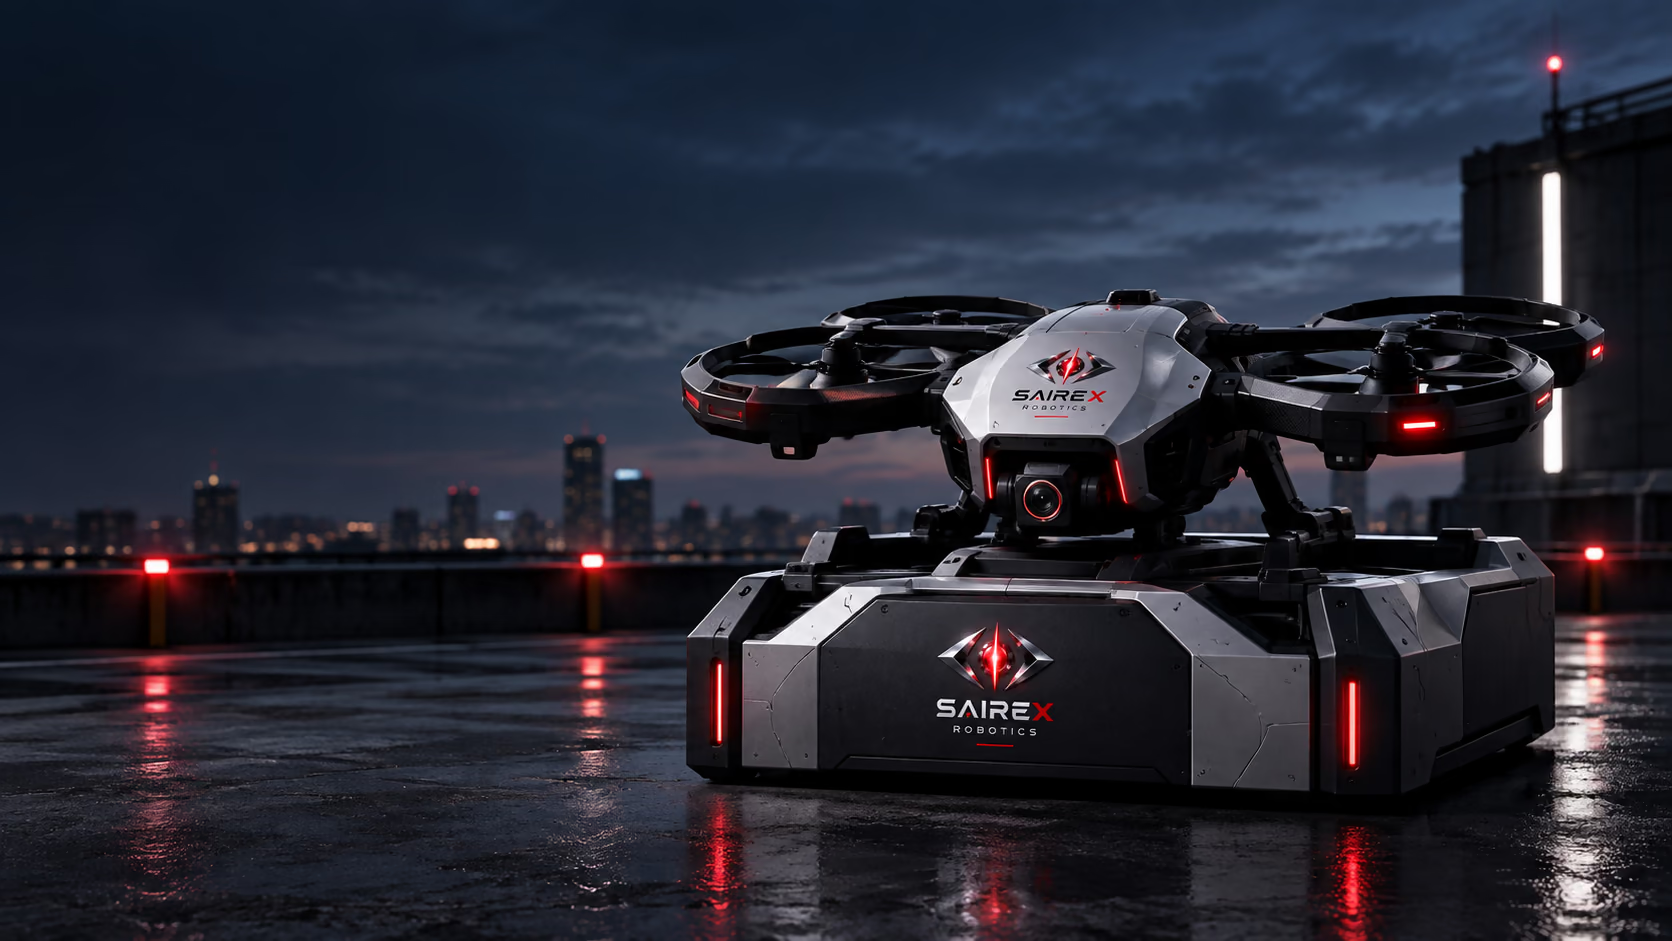
空中机器人
自主巡检系统,从 A1 Inspect + Dock 开始。
为何采用多种形态
有用的机器人始于真实环境与任务。每个 SAIREX 平台都有明确的存在理由。
面向已经围绕人类设计的环境、工具与交互。
用于重复运输与服务路线的稳定底盘。
用于高处或难以接近位置的视觉访问。
平台地图
平台家族按每种形态最适合的环境与工作进行组织。未来可以增加新形态,同时保持共同方向。